La Universidad de Valladolid está desarrollando un robot para ayudar a las personas mayores en sus hogares
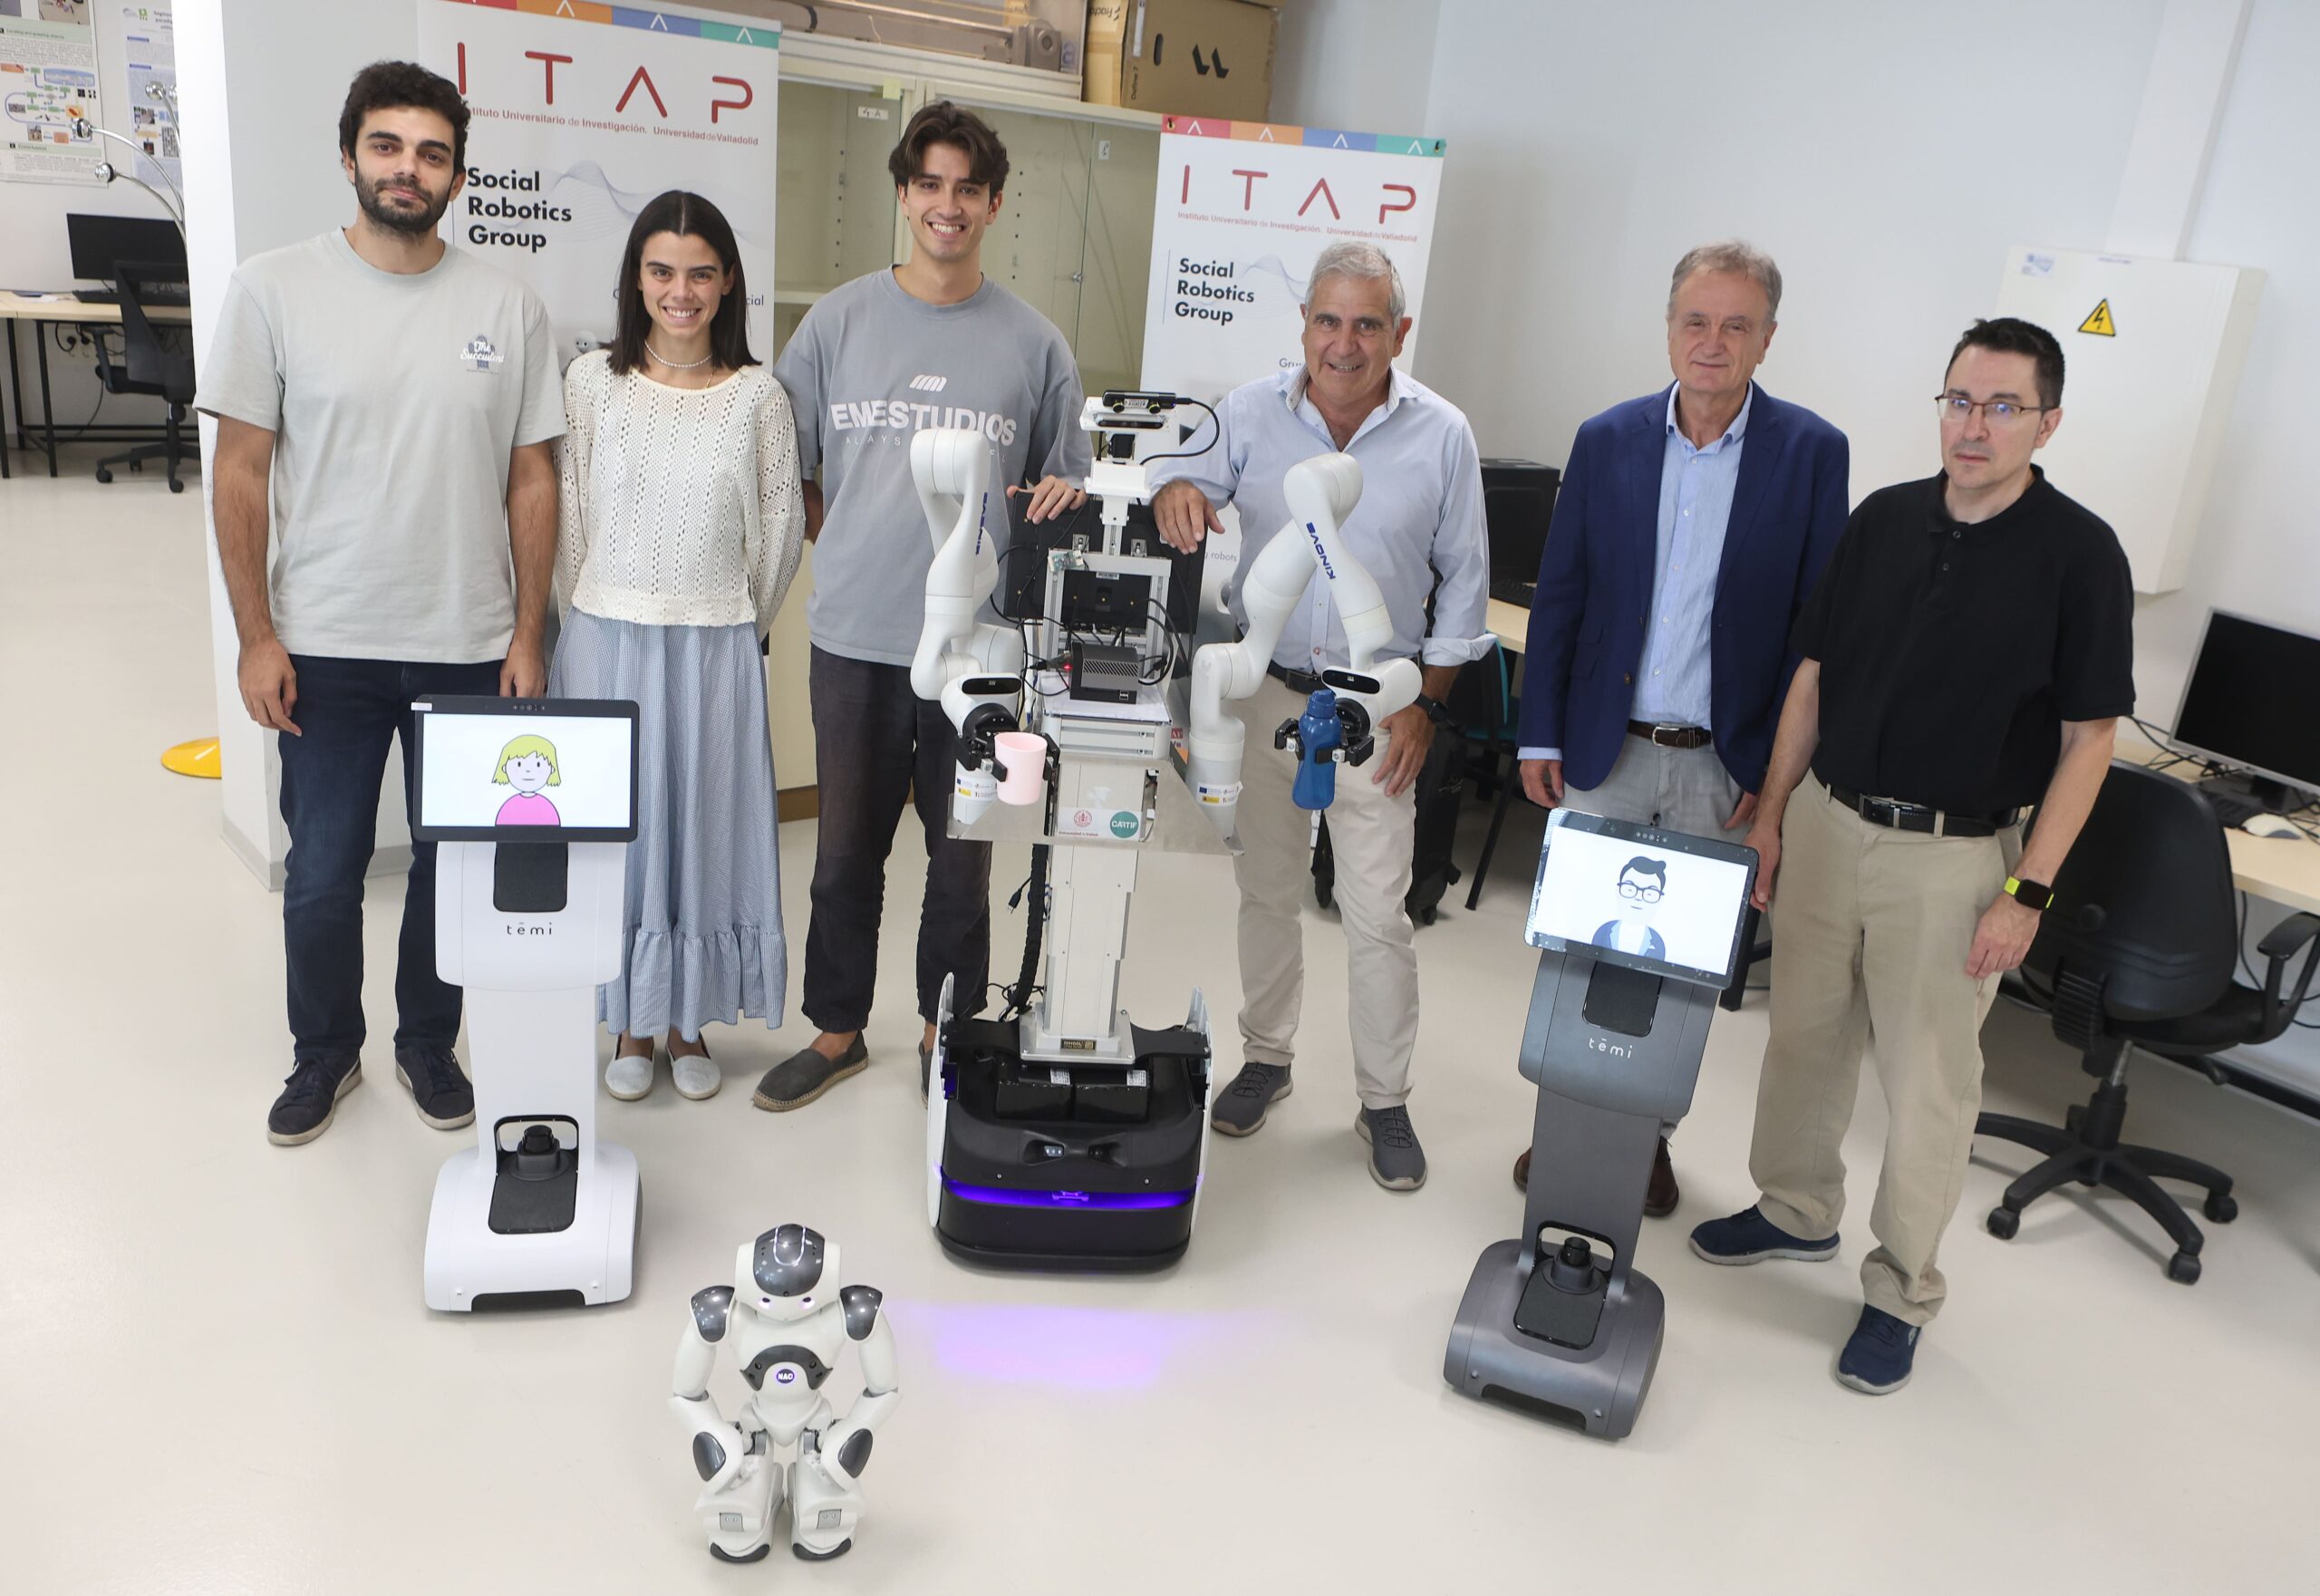
Un grupo de investigadores de la Universidad de Valladolid están desarrollando un robot capaz de ayudar en tareas cotidianas a personas con dependencia.
Lo más novedoso de este proyecto es que el dispositivo puede manejarse a distancia de forma sencilla e intuitiva mediante unas gafas de realidad virtual, permitiendo que un familiar o cuidador preste ayuda sin estar físicamente en la vivienda.
El proyecto ya ha superado los dos años de desarrollo y su principal objetivo es favorecer la autonomía de las personas mayores. Dos brazos robóticos utilizan un sistema de agarre de gran precisión asistido y manejado a través de la realidad aumentada y virtual. Está pensado para que pueda ayudar en un hogar y que la persona que lo maneje no sea un experto sino un cuidador, un familiar o un trabajador de apoyo.
Recientemente, esta investigación desarrollada por el Grupo de Investigación Robótica y Visión Artificial del Instituto de las Tecnologías Avanzadas de la Producción (ITAP), en la Escuela de Ingenierías Industriales, ha sido seleccionado como 'Artículo del mes' por Kinova Robotics. Esta empresa es una de las más más reconocidas a nivel mundial en el ámbito de la robótica colaborativa, la investigación y la tecnología de asistencia.
El artículo premiado describe una parte del trabajo de investigación del doctorando Miguel García Gómez, desarrollado en el grupo de investigación Robótica y Visión Artificial de la Escuela de Ingenierías Industriales. Los profesores e investigadores Eduardo Zalama, Jaime Gómez García-Bermejo y Jaime Duque Domingo, coautores del artículo, forman parte de este grupo.
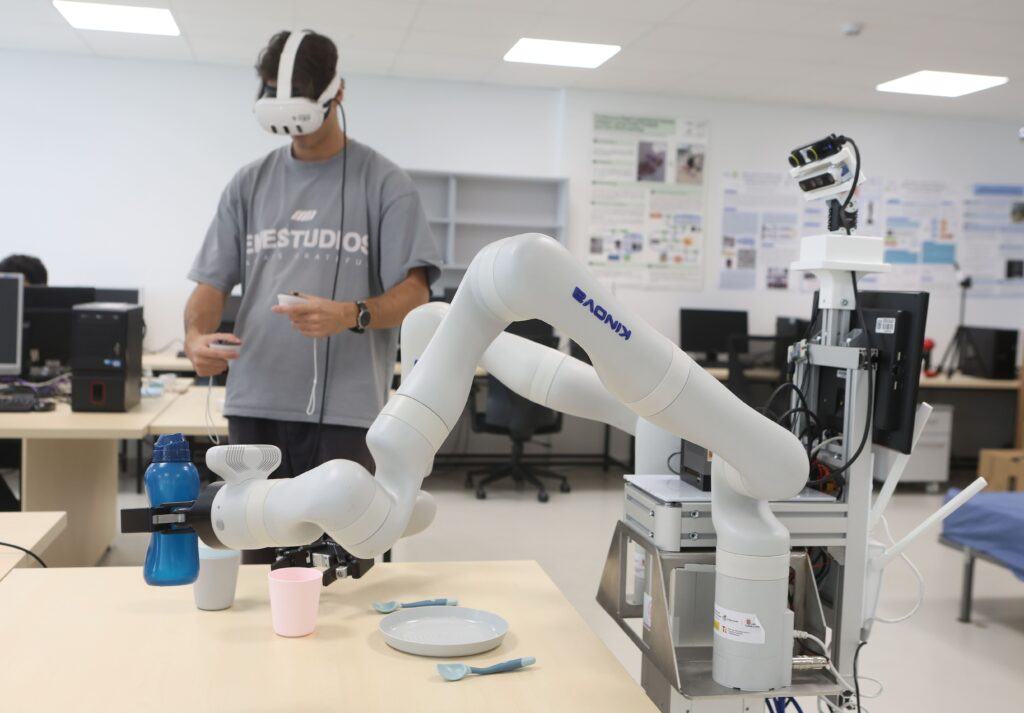
Lo más interesante de esta investigación es que se estudiaron varios métodos para poder operar un robot con dos brazos de la forma más sencilla posible y que pudiese ser manejado por una persona sin conocimientos previos y de una forma intuitiva. Tras poner a prueba el modelo con un total de 20 personas y distintas tecnologías de manejo, observaron que la realidad virtual era la mejor forma, la más sencilla e intuitiva. A ello añadieron un algoritmo para que el robot fuera capaz de "pensar" e ir hacia el objeto sin la intervención de la persona que lo maneja.
"Lo que para nosotros puede parecer evidente, para un robot, no lo es. Si apuntas hacia un objeto con la realidad virtual, el robot tiene que interpretarlo y calcular la distancia o profundidad, entre otros aspectos, antes de iniciarse el proceso de agarre. Eso es lo que da sencillez al sistema que utilizamos, ya que el algoritmo que incorpora hace que automáticamente se apunte hacia un objeto dentro de la realidad virtual y el proceso de recogida o agarre sea automático", destacan los investigadores.
Estos profesionales también resaltan que "aunque todavía se encuentra en fase de laboratorio, ya que el robot es grande y su movilidad en una casa es compleja, sus responsables creen que en unos años podrían verse en los hogares. De cara al futuro, se espera que puedan incluso colaborar en la preparación de la comida en un plazo de tres o cuatro años vista".
Lo más visto
